机器人硬件标准化接口 — 统一传感器、执行器、计算平台的机械与电气设计,为机器人制造提供完整的参考实现。
qoobody 是 QooBot 生态的硬件标准化项目,提供机器人关键组件的机械设计、电气接口、通信协议等完整参考实现。
机器人关键组件的 CAD 模型、工程图纸、装配指南与公差分析。
电源分配、信号传输、总线连接、接地设计等电气系统标准化。
相机、激光雷达、IMU、力传感器等各类传感器的机械与电气接口。
伺服电机、液压执行器、气动元件等驱动系统的标准化接口。
主板尺寸、散热设计、扩展接口、EMC/EMI 防护等计算模块标准。
电池管理、充电接口、功耗优化、热管理等能源系统参考设计。
qoobody 采用三层规范体系,从机械结构到电气接口再到通信协议,为机器人硬件提供完整的设计指南。
旋转关节、线性关节、球形关节等标准关节的机械设计与装配指南。
轻量化结构设计、材料选择、强度分析、振动抑制等框架设计规范。
螺栓、轴承、密封件、线缆管理等连接与固定标准。
电压等级、电流容量、保护电路、滤波设计等电源规范。
模拟信号、数字信号、差分信号、屏蔽接地等信号完整性规范。
电池选型、充电电路、电量监测、均衡管理等 BMS 设计规范。
CAN、Ethernet、RS-485、I2C、SPI 等总线接口的物理层规范。
Wi-Fi、蓝牙、5G、LoRa 等无线模块的天线设计与布局规范。
电磁兼容设计、屏蔽措施、接地策略、滤波电路等防护规范。
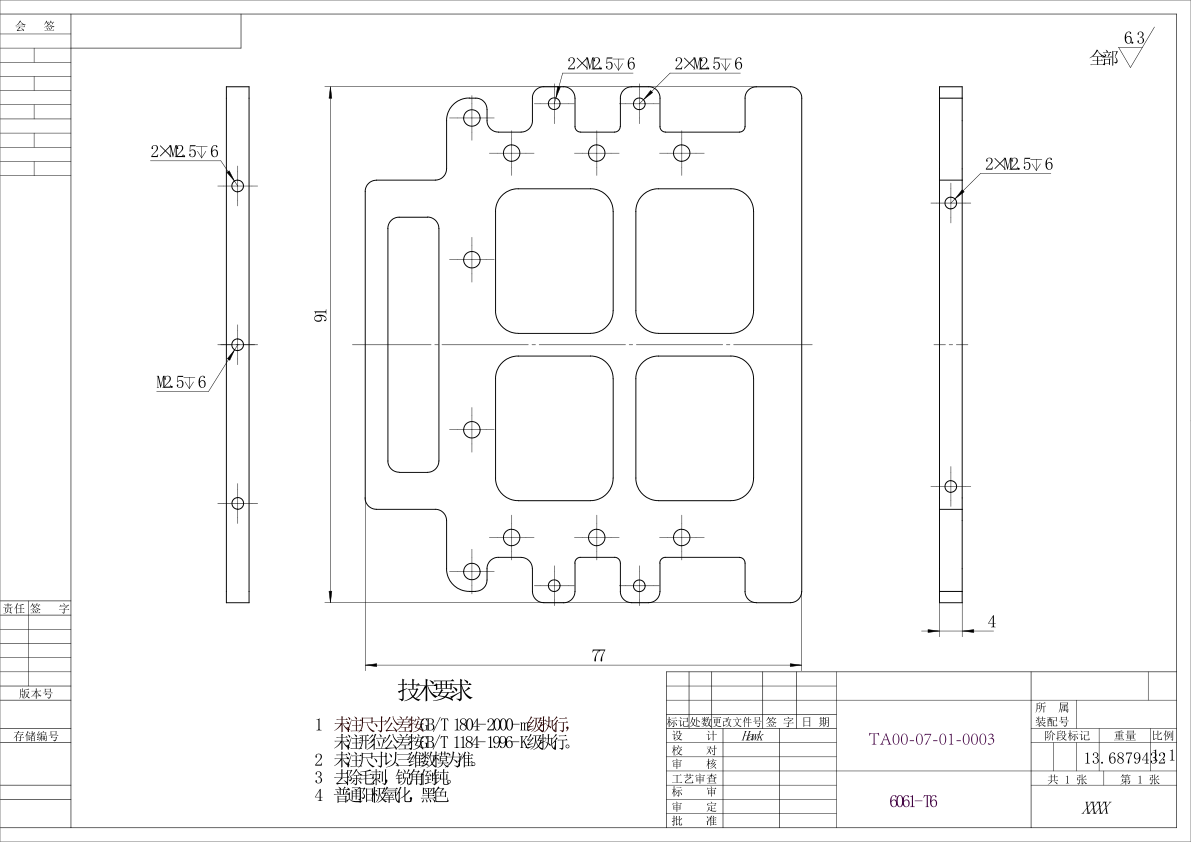
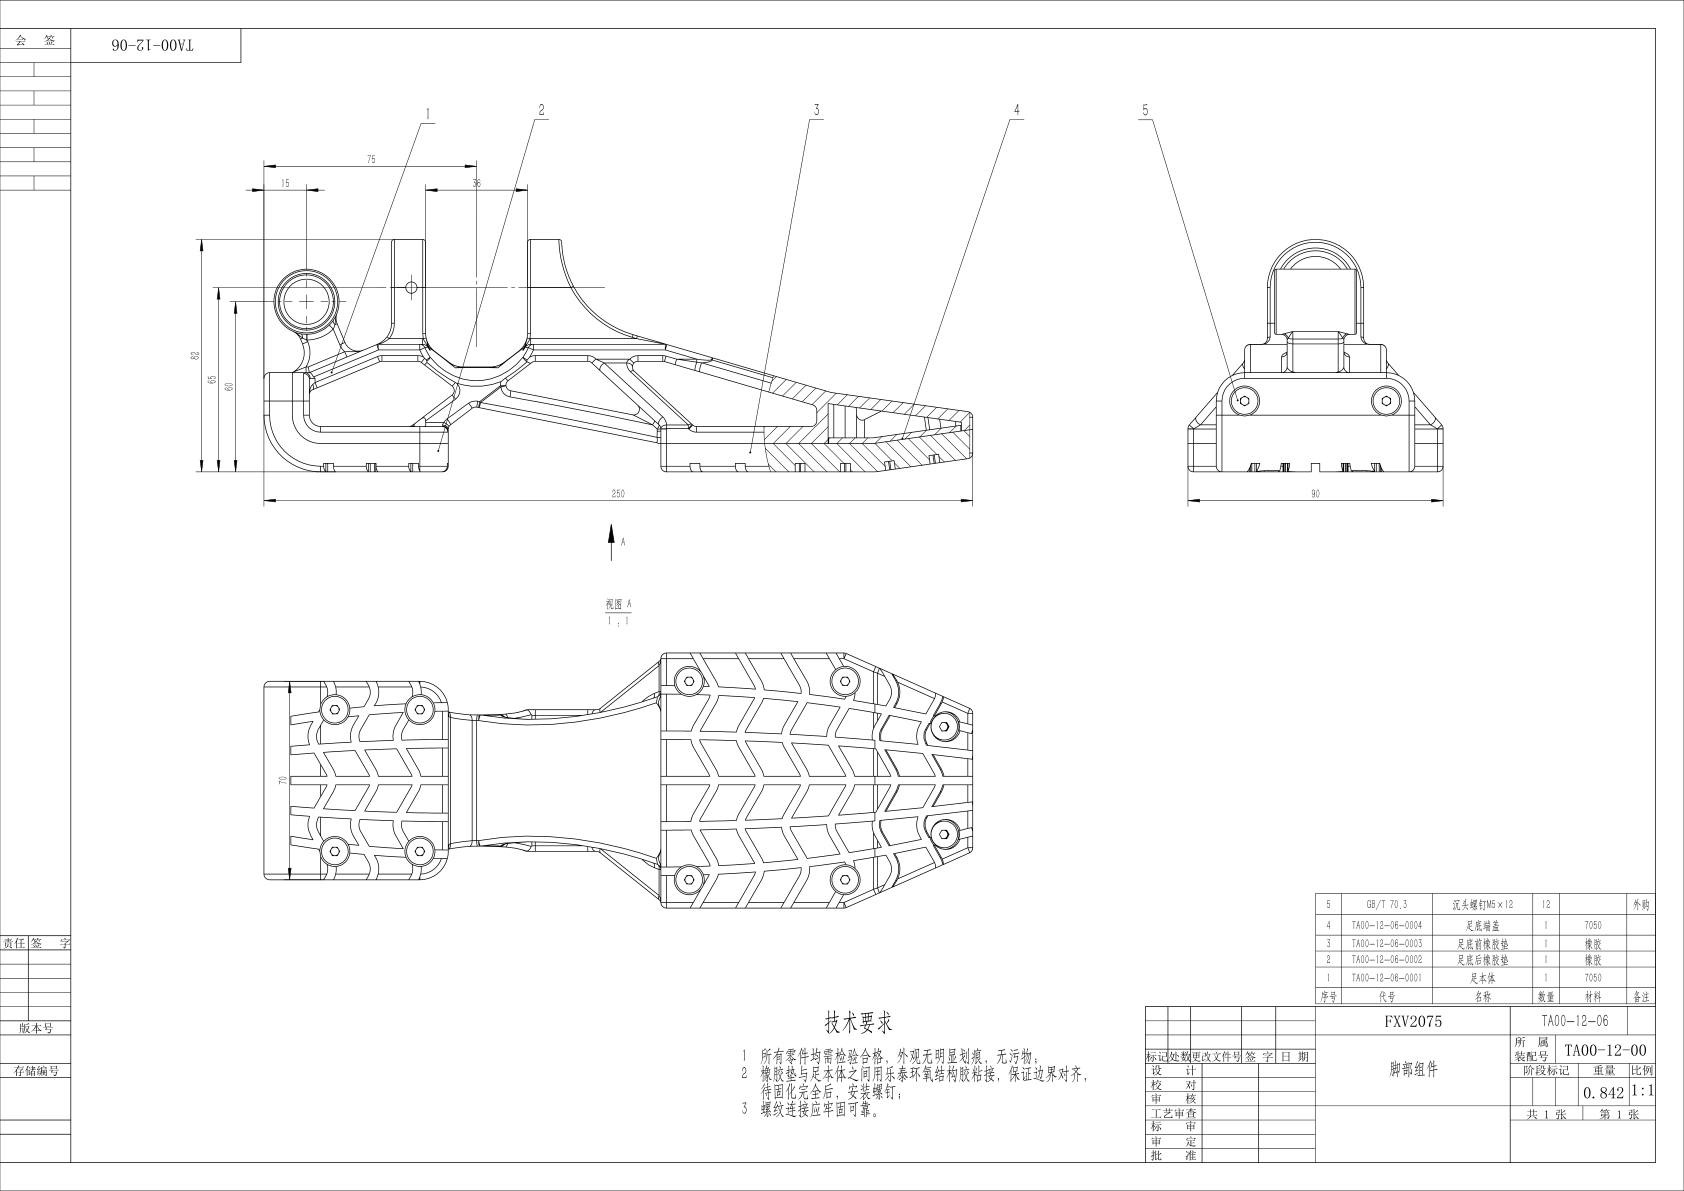
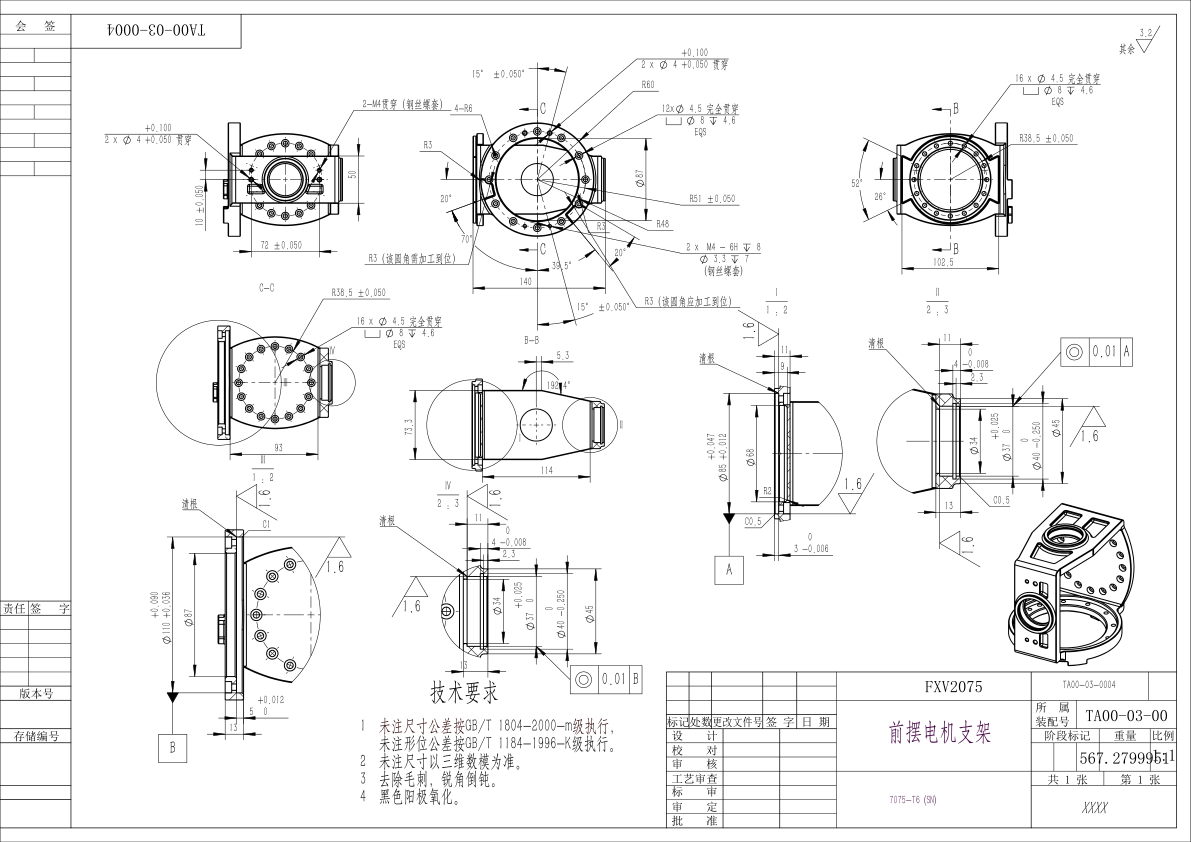
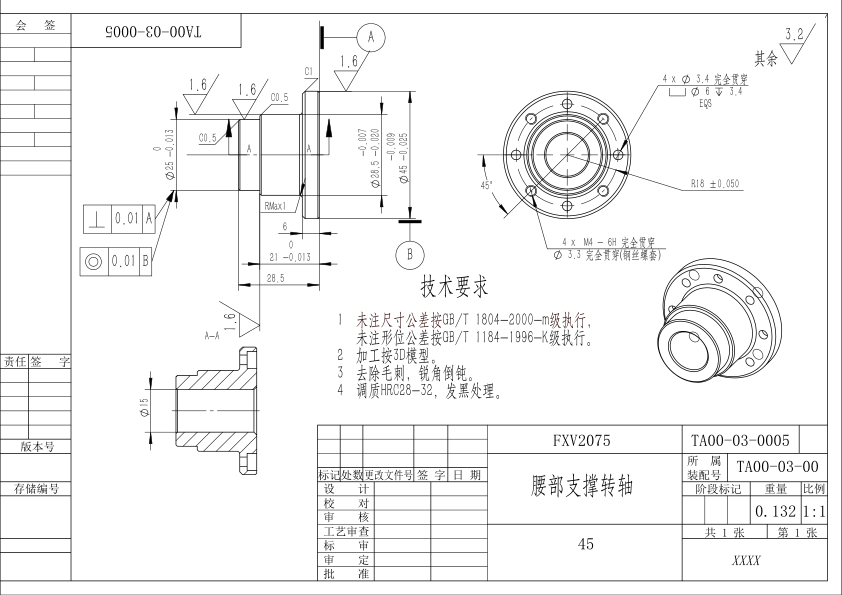
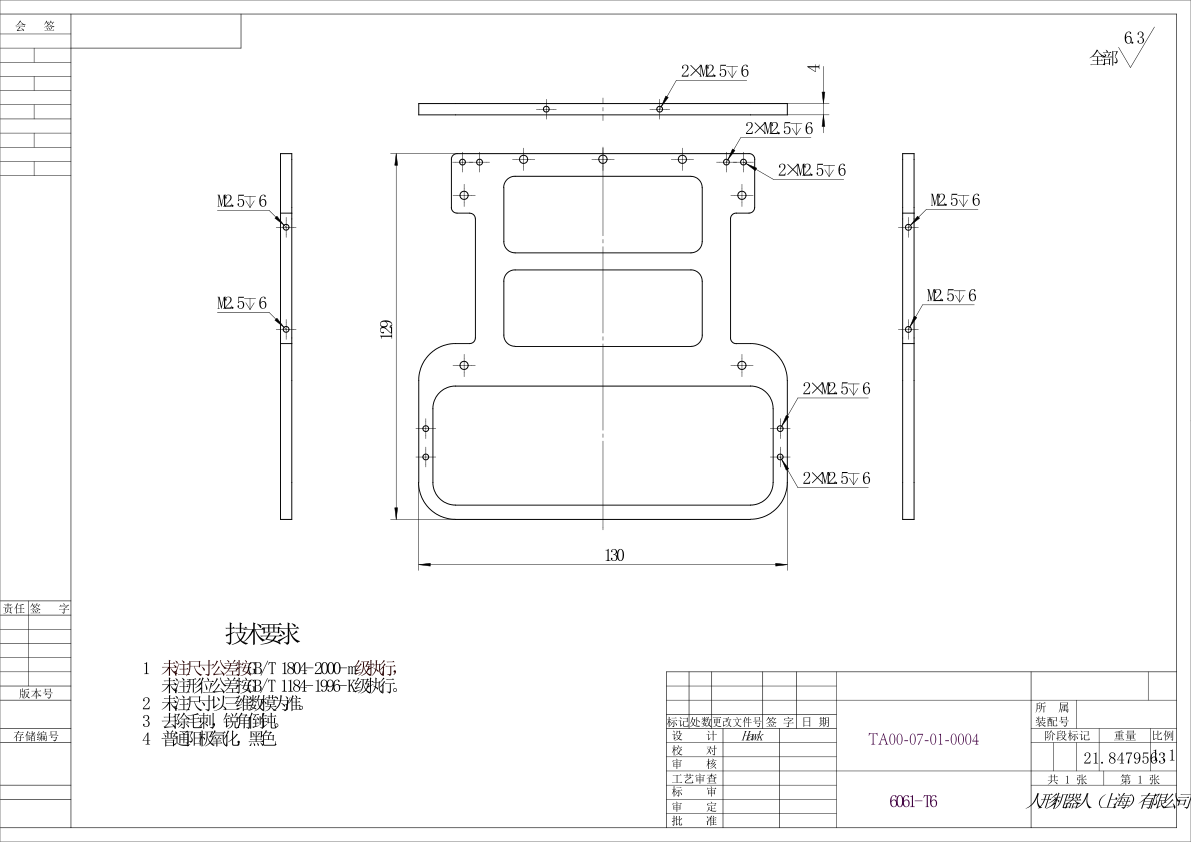
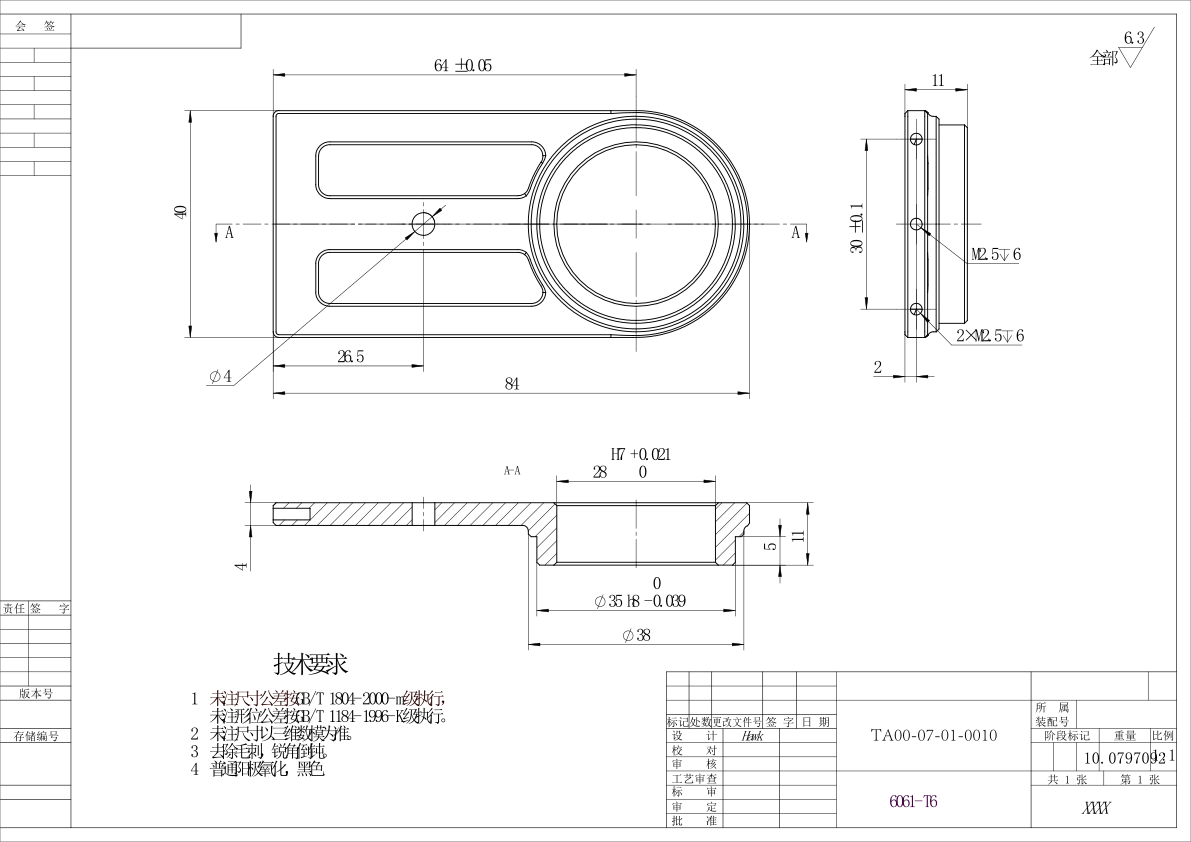
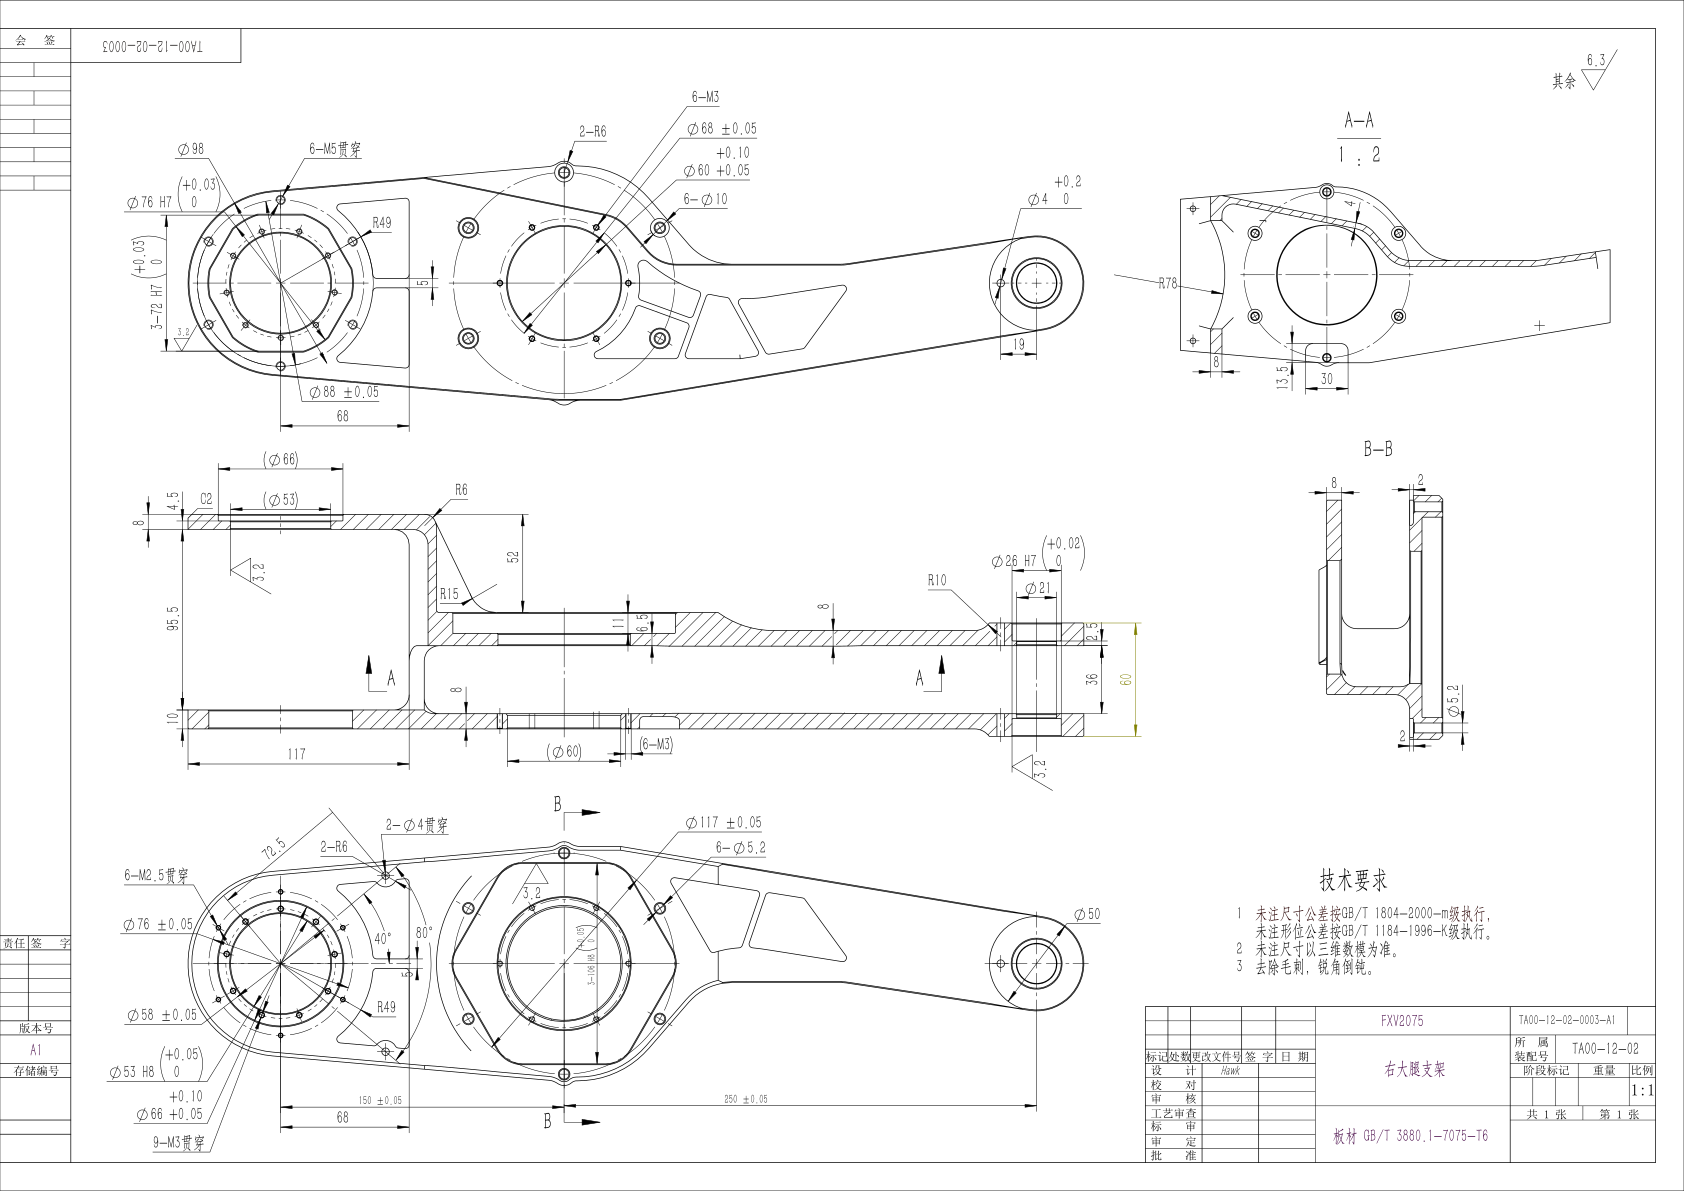
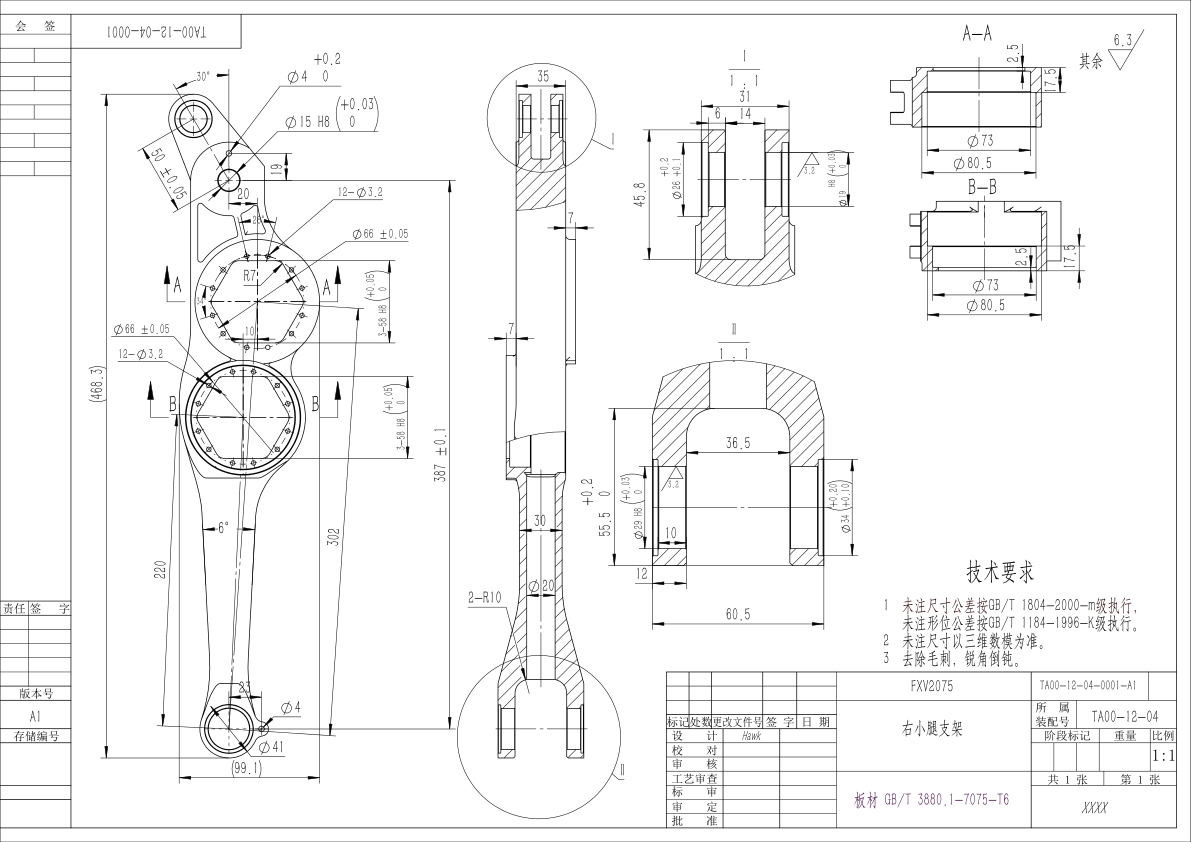
qoobody 提供四大组件的完整二维工程图纸,共计 81 张,涵盖腰部、胸腔、头部感知与腿足系统。
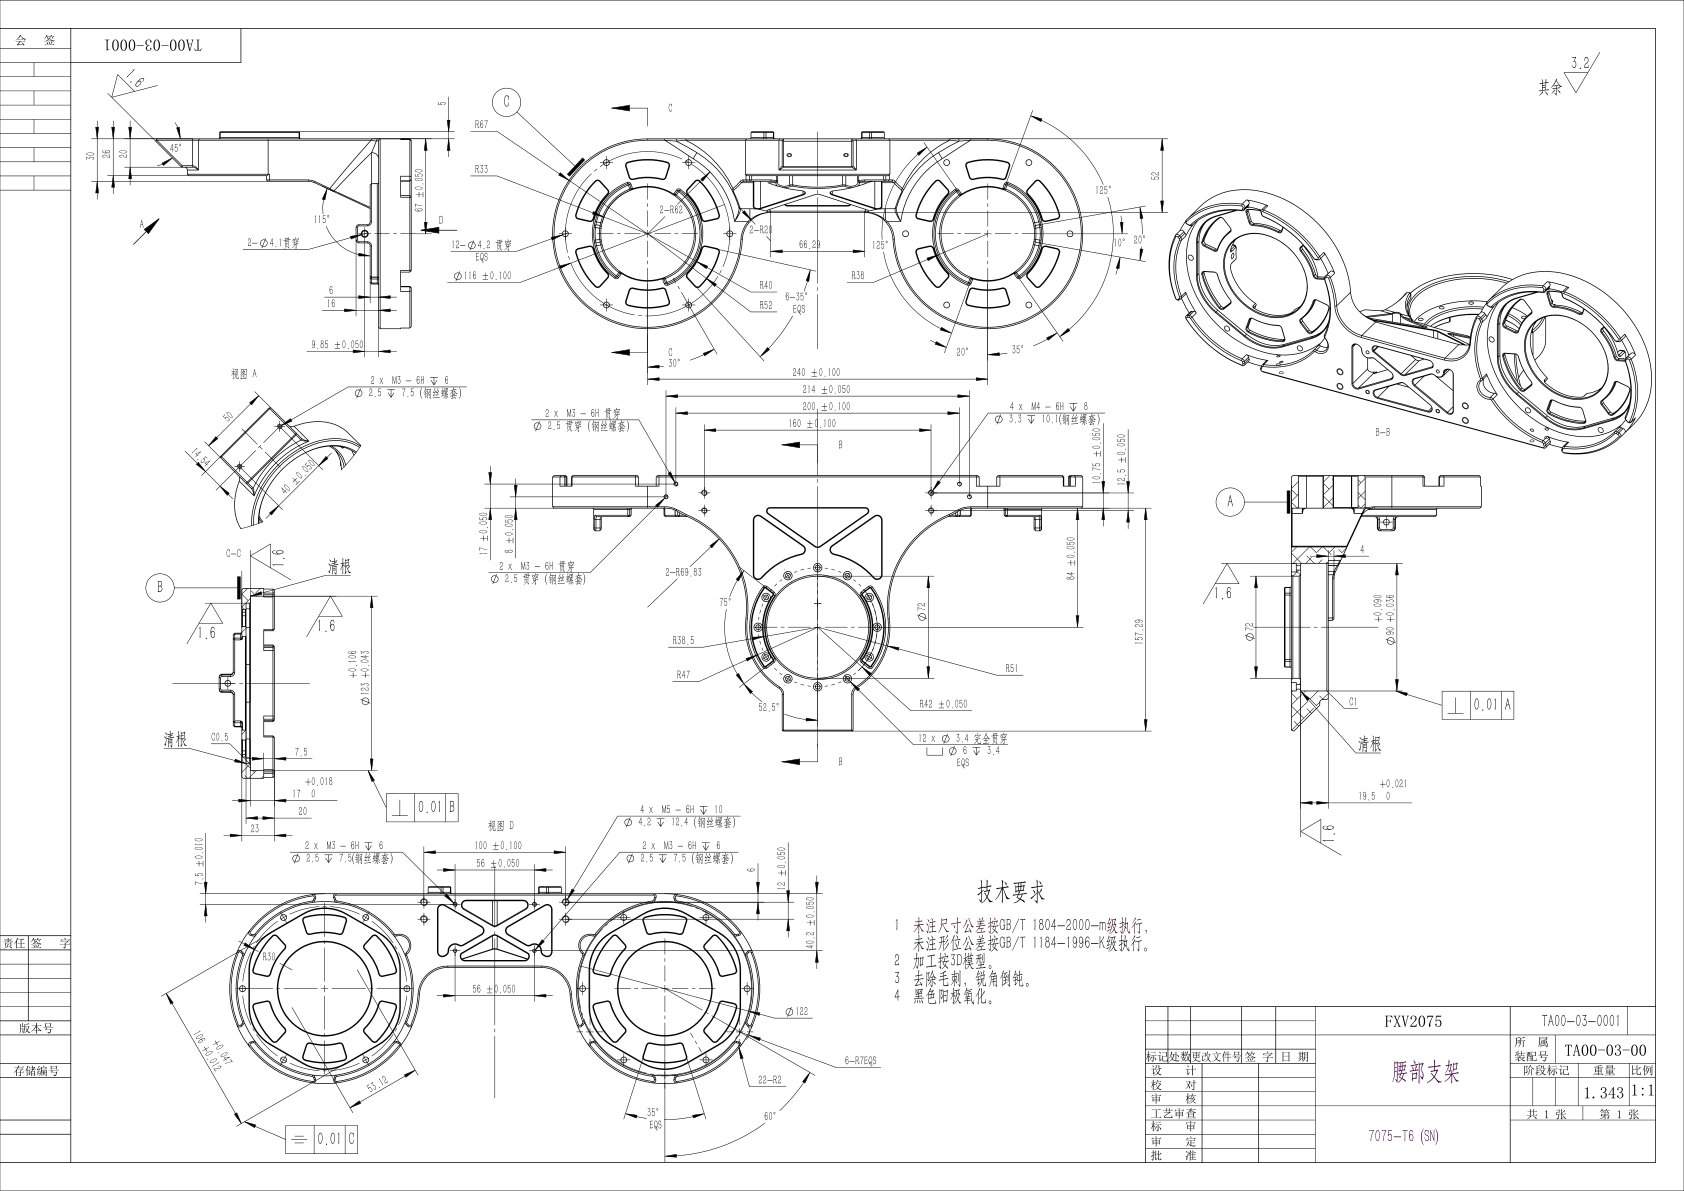
腰部支架、电机支架、补盲相机支架、支撑转轴、定位销等核心腰部结构件。
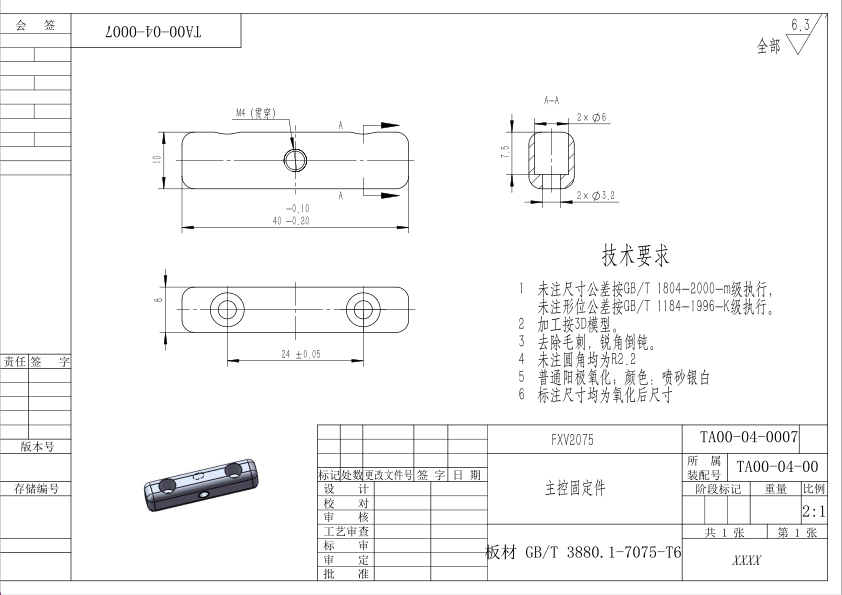
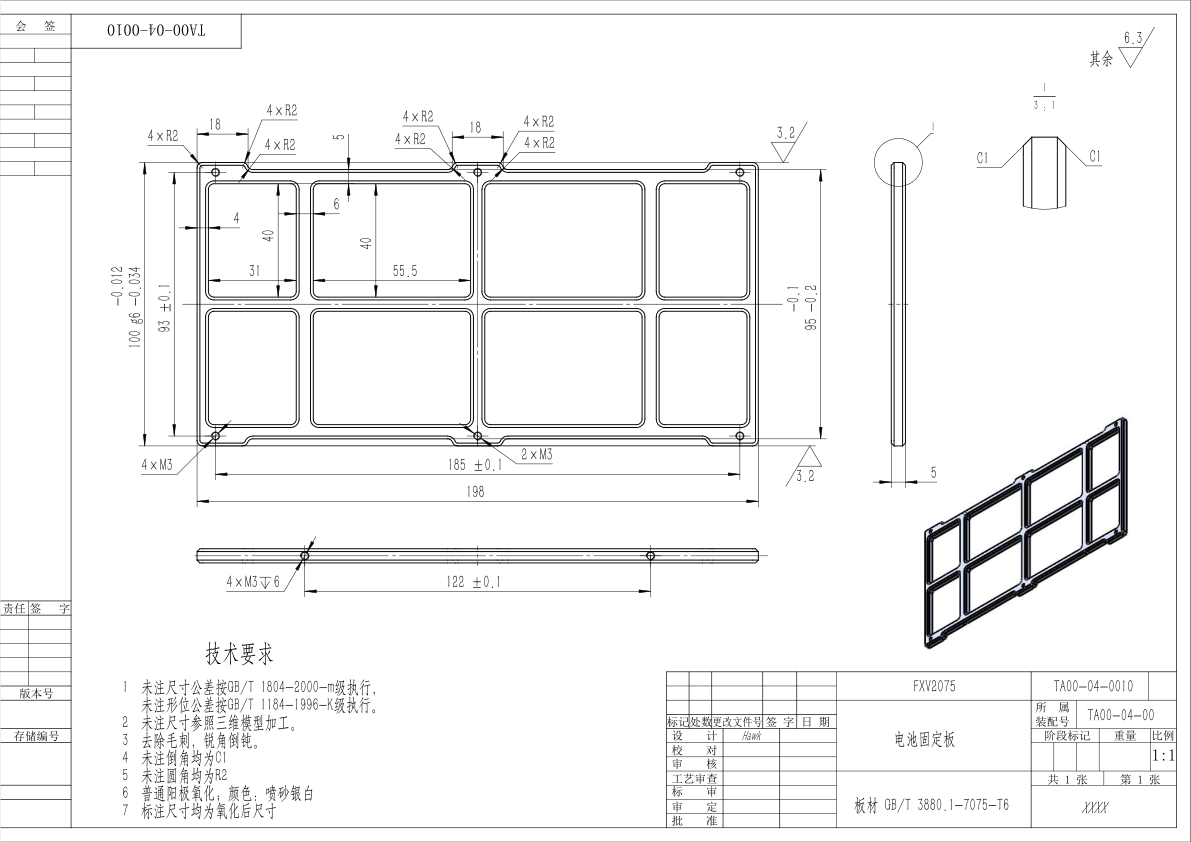
9 张图纸前胸机架、电池固定板、主控固定件、环视固定件、散热板等主体结构。
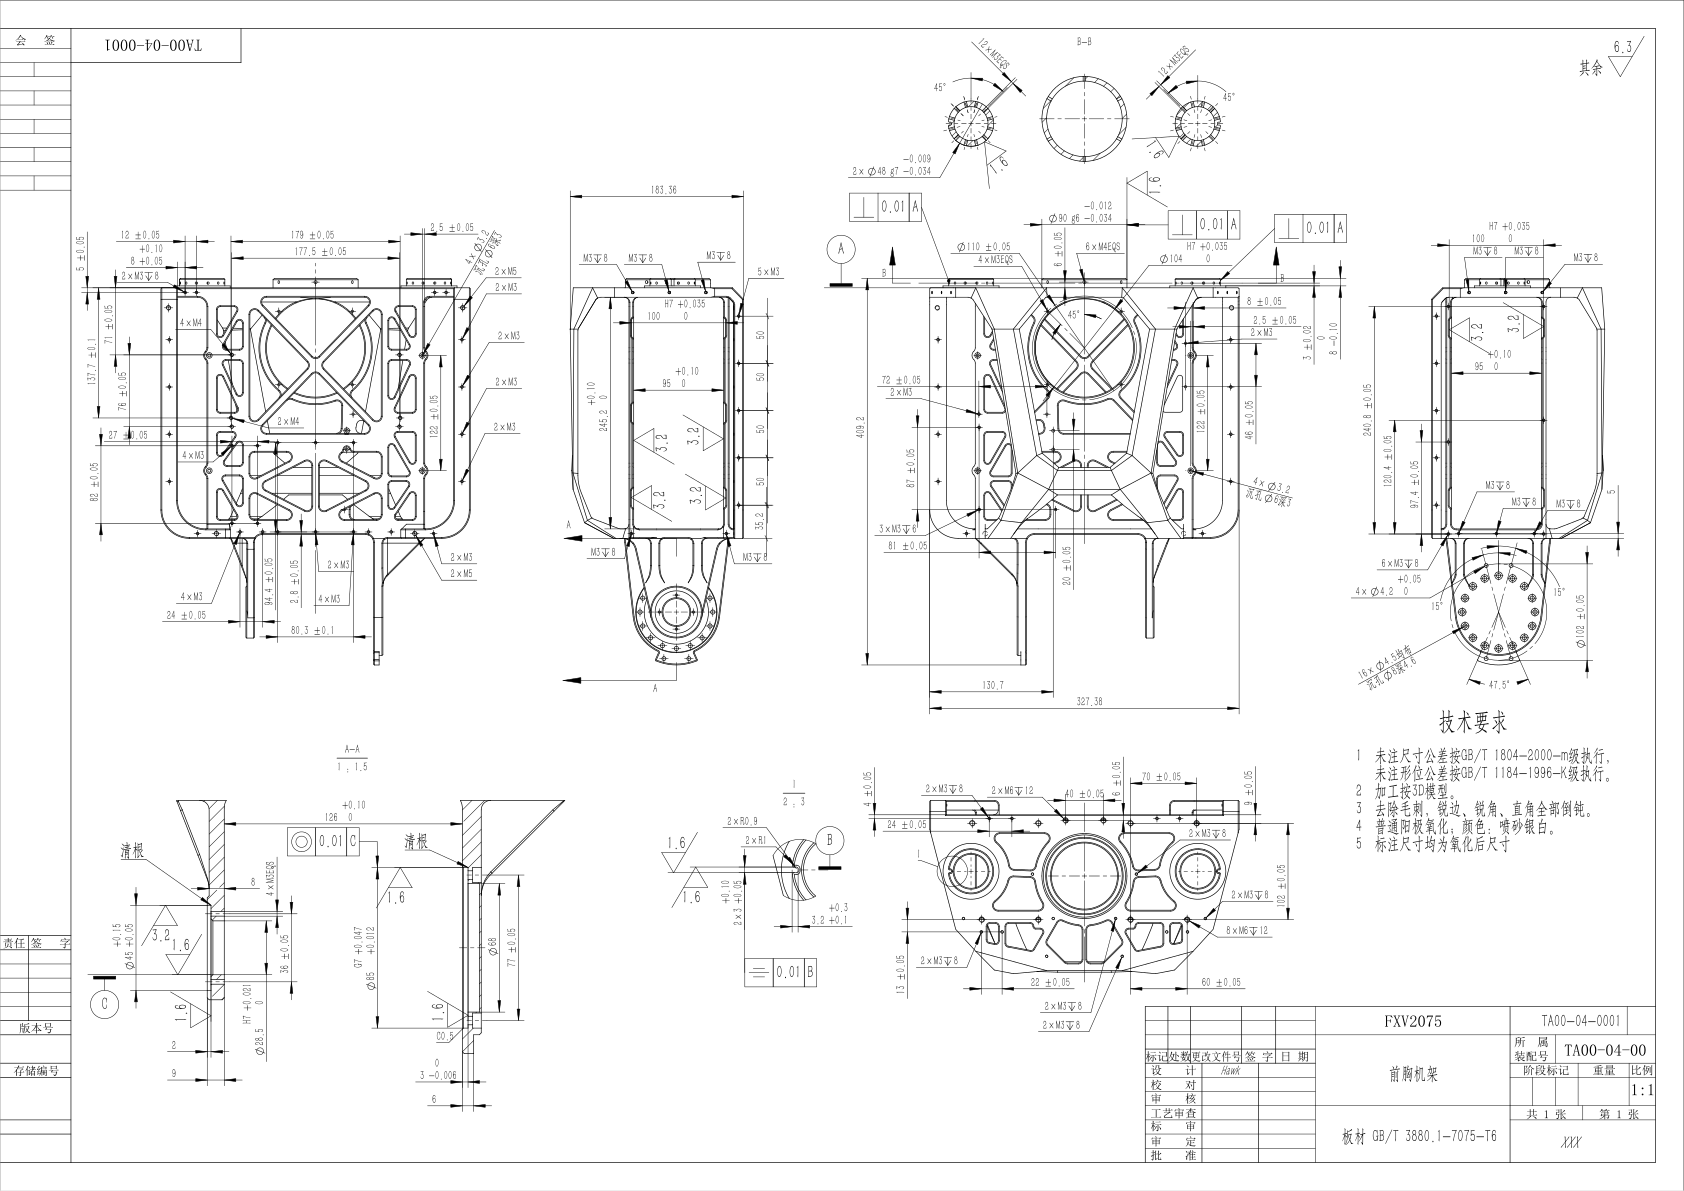
17 张图纸圆柱基座、传感器支架、相机固定件等头部感知模块的结构设计。
13 张图纸髋关节、膝关节、踝关节、连杆、小腿支架、足部组件等完整下肢结构。
42 张图纸以下展示各组件中的关键结构图纸,点击卡片可查看完整设计。
统一的机械、电气、通信接口,降低硬件集成复杂度与成本。
可替换的模块设计,支持快速迭代、升级与维护。
经过验证的设计规范,确保硬件在恶劣环境下的稳定运行。
标准化部件与批量生产设计,显著降低制造成本。
采用通用元器件与标准工艺,简化供应链管理与采购流程。
详细的制造指南、测试标准、维护手册与故障排除文档。
qoobody 是一套完整的硬件参考设计,欢迎机械工程师、电气工程师、制造专家参与共建。
详细的 CAD 模型、工程图纸、BOM 清单、制造工艺文档。
完整的 SolidWorks、Fusion 360、KiCad 等设计源文件。
qoobody 与其他 QooBot 生态项目紧密集成,共同构建完整的机器人硬件栈。